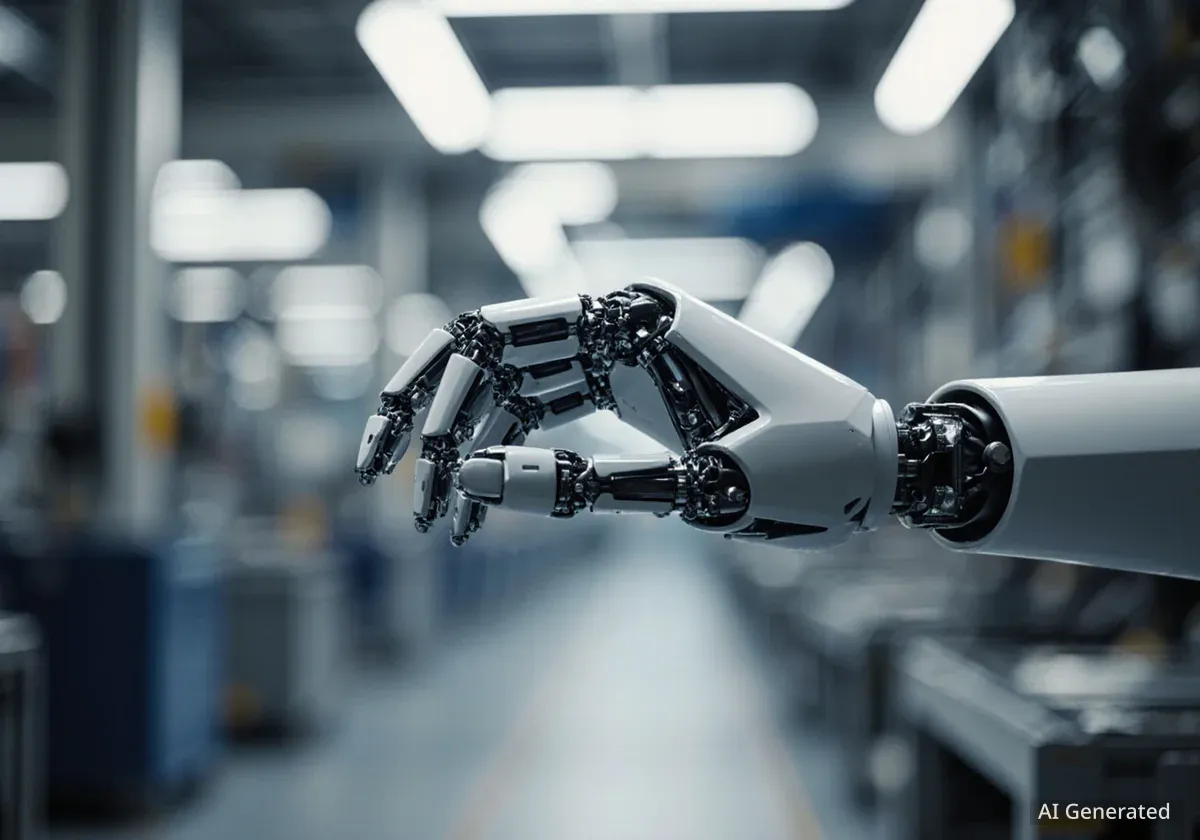
Tangent Robotics, ein Spin-off der Columbia University, hat 4,5 Millionen US-Dollar in einer Pre-Seed-Finanzierungsrunde erhalten. Das Unternehmen konzentriert sich auf die Entwicklung und den Einsatz von Roboterhänden mit feiner Motorik für die Fertigungsindustrie. Diese Investition soll die Entwicklung von Robotern vorantreiben, die komplexe Montageaufgaben präzise ausführen können.
Wichtige Erkenntnisse
- Tangent Robotics sicherte sich 4,5 Millionen US-Dollar in der Pre-Seed-Finanzierung.
- Das Unternehmen entwickelt Roboterhände für feine Manipulationen in der Fertigung.
- Fly Ventures und Toyota Ventures führten die Finanzierungsrunde an.
- Die TR02-Hand verfügt über drei Finger und optische Berührungssensoren.
- Ziel ist es, die Lernzeit für Roboterbewegungen auf Stunden zu verkürzen.
Revolution der Präzision in der Fertigung
Die Finanzierungsrunde wurde von Fly Ventures und Toyota Ventures gemeinsam geleitet. Logos Fund und Sparked Ventures beteiligten sich ebenfalls an der Investition. Mit diesem Kapital will Tangent Robotics seine Technologie weiterentwickeln und in industriellen Anwendungen einsetzen. Das Hauptaugenmerk liegt auf Aufgaben, die bisher menschliche Geschicklichkeit erforderten.
Die Technologie von Tangent kombiniert spezielle Handhardware, Berührungssensorik und erlernte motorische Fähigkeiten. Dies ermöglicht es Robotern, Aufgaben wie das Einsetzen von Steckverbindern, das Anbringen von Dichtungen, das Einfädeln und die Montage von Zahnrädern zu meistern. Diese Fähigkeiten sind entscheidend für die Automatisierung komplexer Produktionsprozesse.
Faktencheck
- Investitionssumme: 4,5 Millionen US-Dollar
- Finanzierungsrunde: Pre-Seed
- Co-Leiter: Fly Ventures, Toyota Ventures
- Weitere Investoren: Logos Fund, Sparked Ventures
Die Technologie hinter Tangent Robotics
Tangent Robotics wurde von Pedro Piacenza, Matei Ciocarlie und Ioannis Kymissis gegründet. Alle drei stammen aus dem Robotic Manipulation and Mobility Lab der Columbia Engineering. Ihr Ansatz ist, eine Schicht für feine Motorik zwischen übergeordneten Vision-Language-Action-Modellen und Low-Level-Controllern zu schaffen. Dies bedeutet, dass die Roboter die notwendigen Bewegungen lernen, um filigrane Arbeiten auszuführen.
Ein zentraler Bestandteil der Technologie ist die Kombination aus optischer Berührungssensorik, fortschrittlichen Roboterhänden und innovativen Trainingsmethoden. Das Unternehmen strebt an, den Lernprozess für diese komplexen Bewegungen drastisch zu verkürzen. Langfristig soll dies von Tagen auf nur noch Stunden reduziert werden. Dies würde die Implementierung neuer Aufgaben in der Produktion erheblich beschleunigen.
„Die feine Manipulation ist eine der größten Herausforderungen in der Robotik. Mit unserer Technologie wollen wir diese Lücke schließen und Robotern ermöglichen, auch die heikelsten Aufgaben präzise zu erledigen.“
Dexterität ohne menschliche Anatomie
Ein herausragendes Beispiel der Entwicklung ist die im Juni vorgestellte TR02-Hand. Diese Roboterhand unterscheidet sich bewusst von der menschlichen Anatomie. Sie verfügt über drei Finger und zehn Freiheitsgrade. Jeder Fingerspitze ist ein Popcorn-Berührungssensor integriert. Eine zusätzliche Kamera in der Handfläche liefert visuelles Feedback. Dies ermöglicht eine verbesserte Objekterkennung und -handhabung.
Die TR02 baut auf dem Design der zweifingrigen TR01 auf. Der dritte Finger und die erweiterte Handfläche ermöglichen stabilere Griffe. Objekte können innerhalb der Hand bewegt werden, was gleichzeitiges Halten und Manipulieren erlaubt. Beispiele hierfür sind das Halten eines Glases beim Öffnen des Deckels oder das Bewegen eines Objekts von einer Fingerspitzenhaltung in die Handfläche. Diese Funktionen sind entscheidend für die Vielseitigkeit in industriellen Umgebungen.
Hintergrund zur Robotik
In der humanoiden Robotik ist das Manipulationsproblem eine zentrale Herausforderung. Das bloße Erreichen eines Objekts ist nur ein Teil der Aufgabe. Das Ausrichten, Greifen und Anpassen durch Kontakt entscheidet, ob ein Roboter nützliche Arbeit leisten kann. Die Investition in Tangent Robotics zielt darauf ab, diese feinen Bewegungen in einsatzfähige Fabrikfähigkeiten umzuwandeln.
Zukunftsperspektiven und Anwendungsbereiche
Die Finanzierung wird Tangent Robotics dabei unterstützen, diese feinen Bewegungen in praktische Fabrikfähigkeiten umzusetzen. Dies hat das Potenzial, die Automatisierung in Sektoren zu erweitern, die bisher auf menschliche Präzision angewiesen waren. Die Fähigkeit der Roboter, empfindliche Komponenten zu handhaben, öffnet neue Wege für effizientere und fehlerfreiere Produktionslinien.
Die Entwicklung solcher Roboterhände ist nicht nur für die Fertigung relevant, sondern auch für andere Bereiche wie die Logistik und sogar die Medizin. Überall dort, wo präzise und feinfühlige Manipulationen erforderlich sind, könnten die Technologien von Tangent Robotics zukünftig eine Rolle spielen. Die Verkürzung der Lernzeiten für Roboter ist dabei ein entscheidender Faktor für eine breite Akzeptanz und schnelle Implementierung der Technologie.
Die Fortschritte in der Robotik, insbesondere bei der Entwicklung von Händen mit feiner Motorik, sind ein wichtiger Schritt in Richtung autonomer Systeme. Sie ermöglichen es Maschinen, komplexe Aufgaben mit einer Geschicklichkeit auszuführen, die der menschlichen immer näherkommt. Dies könnte die Arbeitsweise in vielen Industrien grundlegend verändern und neue Standards für Effizienz und Qualität setzen.
- Zielanwendungen: Montage von Steckverbindern, Anbringen von Dichtungen, Einfädeln, Getriebemontage.
- Vorteile der TR02-Hand: Stabilere Griffe, Bewegung von Objekten innerhalb der Hand, gleichzeitiges Halten und Manipulieren.
- Zukünftige Entwicklung: Verkürzung der Lernzeit für Roboterbewegungen auf Stunden.
Die Technologie von Tangent Robotics trägt dazu bei, die Schnittstelle zwischen Mensch und Maschine neu zu definieren. Sie ermöglicht es Robotern, Aufgaben zu übernehmen, die ein hohes Maß an Fingerspitzengefühl erfordern. Dies entlastet menschliche Arbeitskräfte von monotonen oder gefährlichen Präzisionsarbeiten und steigert gleichzeitig die Produktivität und Qualität in der Fertigung.