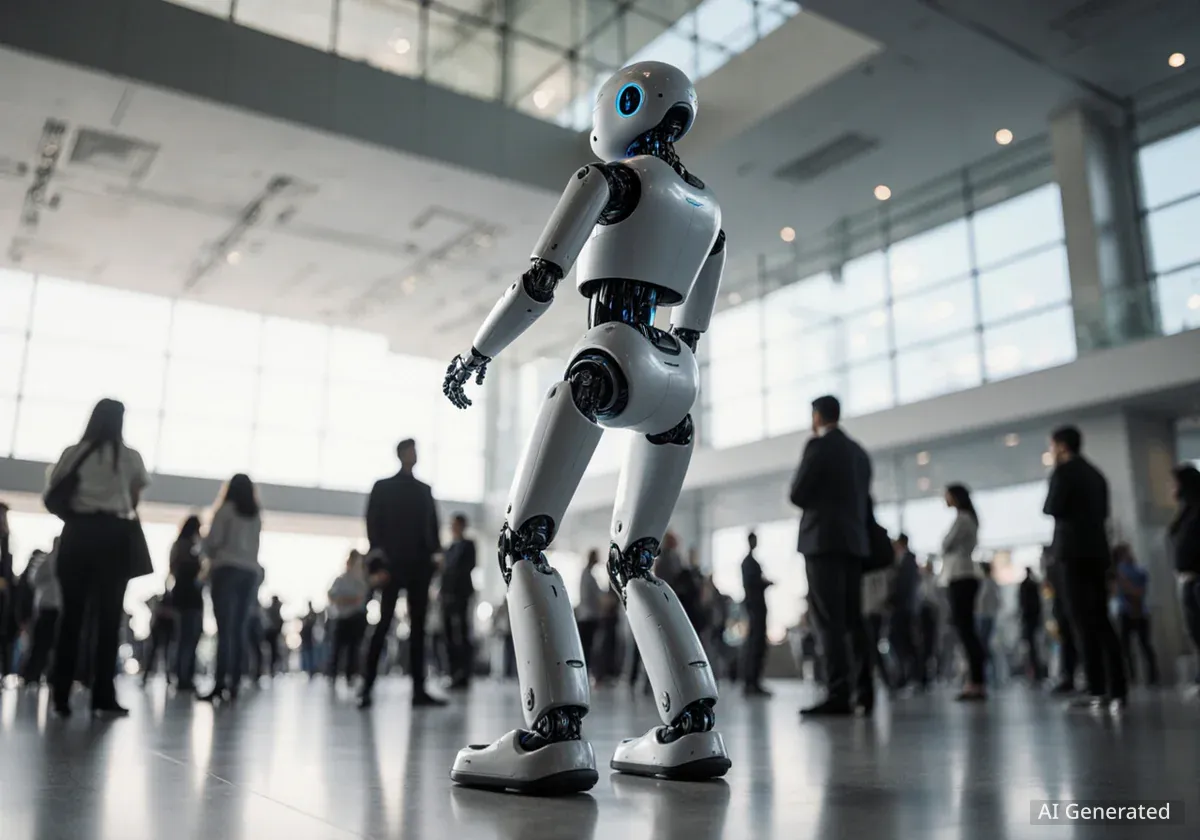
RoboParty hat den RP1, einen neuen zweibeinigen Humanoiden, offiziell vorgestellt. Das Unternehmen plant, Hardware- und Software-Ressourcen für Forscher und Entwickler bereitzustellen. Die Präsentation erfolgte auf der International Conference on Intelligent Robots and Systems (IROS) in Pittsburgh am 28. September.
Wichtige Erkenntnisse
- Der RP1 ist eine Weiterentwicklung von RoboPartys Open-Source-Initiative im Bereich humanoider Roboter.
- Der Roboter zeigte beeindruckende Gleichgewichtsfähigkeiten, selbst bei Stößen und Tritten.
- RoboParty plant, im vierten Quartal umfassende Entwicklerressourcen und eine Massenproduktion freizugeben.
Der RP1, auch bekannt als ROBOTO 01, erweitert die bisherigen Open-Source-Bemühungen von RoboParty, die mit dem Prototyp ROBOTO ORIGIN begannen. Die Einführung des RP1 markiert einen wichtigen Schritt für die Robotikgemeinschaft, da er eine offene Plattform für Forschung und Entwicklung bietet.
Beeindruckende Gleichgewichtsfähigkeiten
Auf der IROS-Messe demonstrierte der RP1 seine Fähigkeit, das Gleichgewicht wiederherzustellen. Besucher konnten den Roboter schubsen und treten. Der RP1 passte seine Haltung selbstständig an, um stabil zu bleiben. Dies unterstreicht die fortschrittlichen Bewegungsfähigkeiten des Roboters.
Faktencheck: RP1-Leistung
- Der RP1 kann Gelenkdrehmomente von bis zu 160 N·m erreichen.
- Die Bewegungskontrolle basiert auf PartyOS und dem UFO-Framework für unüberwachtes Reinforcement Learning.
- Die Romomo-Aktuatoren sind entscheidend für die dynamischen Bewegungen des Roboters.
Diese Fähigkeiten sind das Ergebnis der proprietären Software von RoboParty, die als PartyOS bekannt ist. PartyOS integriert das UFO-Framework (Unsupervised Reinforcement Learning), das dem Roboter hilft, seine Bewegungen selbstständig zu optimieren. Die Romomo-Aktuatoren spielen ebenfalls eine zentrale Rolle für die präzise Steuerung und das hohe Drehmoment der Gelenke.
Open-Source-Ansatz und Entwickler-Ressourcen
RoboParty verfolgt einen Open-Source-Ansatz, um die Entwicklung in der Robotik voranzutreiben. Das Unternehmen plant, schrittweise verschiedene Ressourcen für Entwickler bereitzustellen. Dazu gehören Bewegungskontrollsysteme, Simulationsumgebungen und Software Development Kits (SDKs).
„Die Veröffentlichung des RP1 und der zugehörigen Ressourcen ist ein klares Signal an die Forschungsgemeinschaft, dass wir die Zusammenarbeit fördern wollen. Unser Ziel ist es, eine gemeinsame Plattform zu schaffen, die über reine Ausstellungsstücke hinausgeht“, so ein Sprecher von RoboParty.
Hintergrund: ROBOTO ORIGIN
Der RP1 baut auf dem früheren Prototyp ROBOTO ORIGIN auf. Dessen GitHub-Repository bietet bereits umfassende Ressourcen, darunter mechanische und elektronische Designs, ein ROS2-Deployment-Framework, Trainingscode für Reinforcement Learning, Simulationsmodelle und Firmware. Diese Materialien dienen als wichtige Grundlage für das Verständnis des Open-Source-Ansatzes von RoboParty.
Weitere Details zur Roadmap werden im Oktober erwartet. Eine breitere Freigabe von Hardware und Software sowie ein Massenproduktionsprogramm sind für das vierte Quartal geplant. Obwohl die Preise noch nicht bekannt gegeben wurden, ist das Engagement für eine offene Entwicklung klar ersichtlich.
Zukünftige Pläne und Lizenzierung
RoboParty hat klargestellt, dass die Lizenzierung auf verschiedenen Ebenen erfolgt. Die aggregierten Materialien des Unternehmens unterliegen der GPLv3-Lizenz, sofern nicht anders angegeben. Einzelne Module und Drittanbieter-Materialien behalten ihre jeweiligen Lizenzen. Entwickler sollten daher die Bedingungen der spezifischen Komponenten prüfen, die sie verwenden möchten.
Die praktische Herausforderung wird sein, ob externe Teams die demonstrierten Fähigkeiten des RP1 mit den veröffentlichten Designs, Trainingsressourcen und Deployment-Tools reproduzieren können. Gelingt dies, könnte der RP1 zu einem wertvollen Werkzeug für Forscher werden, die ein System inspizieren und modifizieren möchten.
Die Bedeutung von Open Source in der Robotik
Der Trend zu Open-Source-Robotikplattformen nimmt zu. Unternehmen wie AGIBOT und Unitree haben ebenfalls Open-Source-Initiativen gestartet, um die Entwicklung in Bereichen wie der verkörperten KI voranzutreiben. Diese Offenheit fördert Innovation und ermöglicht es einer breiteren Gemeinschaft von Forschern und Entwicklern, auf bestehenden Arbeiten aufzubauen.
- Förderung der Forschung: Open-Source-Plattformen beschleunigen die Forschung, indem sie den Zugang zu fortschrittlicher Hardware und Software demokratisieren.
- Gemeinschaftliche Entwicklung: Eine aktive Entwicklergemeinschaft kann Fehler schneller identifizieren und beheben sowie neue Funktionen hinzufügen.
- Standardisierung: Gemeinsame Plattformen können zur Standardisierung von Schnittstellen und Protokollen beitragen, was die Interoperabilität verbessert.
RoboPartys RP1 könnte eine Schlüsselrolle in dieser Entwicklung spielen. Die umfassende Bereitstellung von Ressourcen, gepaart mit den beeindruckenden Fähigkeiten des Roboters, positioniert ihn als eine vielversprechende Plattform für die Zukunft der humanoiden Robotik.
Die kommenden Monate werden zeigen, wie die Entwicklergemeinschaft den RP1 annimmt und welche Innovationen daraus entstehen. Die Möglichkeit, einen robusten Humanoiden zu nutzen, der sein Gleichgewicht selbst unter externen Einflüssen halten kann, eröffnet neue Wege für Anwendungen in der Forschung und darüber hinaus.